先端で自分の体を3Dプリントして土に潜るロボット。植物に学んできたIITのマッツォライらが新しい分野を唱える
植物の根やつる、種を手本にロボットを作ってきたイタリア技術研究所(IIT)のバルバラ・マッツォライ氏を、IEEE Spectrumが2026年9月22日に紹介した。同氏は7月にNature Machine Intelligenceで共著者2人と「Sustainability Robotics」を新しい学問分野として提唱した。これまでの試作機の性能と、実用までの距離を一次情報でたどる。
植物は止まっているように見えて、一生伸び続けている。根は土の中で、先端だけを前に進める。この仕組みをロボットにするため、イタリア技術研究所(IIT)のチームは、ロボットの先端に小さな3Dプリンターを積んだ。樹脂を積み重ねて自分の体を後ろへ作り足し、その分だけ土の奥へ進む。
このチームを率いるのが、IIT でロボティクス担当の副所長(Associate Director for Robotics)と Bioinspired Soft Robotics Laboratory の所長を務めるバルバラ・マッツォライ(Barbara Mazzolai)氏だ。IEEE(米国に本部を置く電気電子学会)の技術誌 IEEE Spectrum は2026年9月22日、同氏を「Barbara Mazzolai Wants to Build a New Field of Robotics」と題して紹介した(筆者は Edd Gent 氏)。自然から多くを借りてきたロボット研究を、今度は自然に返す側に回したい。記事によると、同氏はそのために共同研究者と「Sustainability Robotics(サステナビリティ・ロボティクス)」という新しい研究分野を提唱している。
水銀の調査から、タコのロボットへ
Spectrum の記事がたどる経歴は、工学ではなく生物学から始まる。トスカーナの海沿い、港町リボルノの近くで育ち、公衆衛生の監督官でキノコの専門家でもあった父と森を歩いた。1987年にピサ大学で生物学を学び始め、1995年に修士を得る直前、イタリア学術会議(CNR)の生物物理学研究所で水銀などの重金属が環境をどう巡るかを調べる職に就いた。水や土、野菜、人から試料を集める仕事だった。
その間、ピサの聖アンナ高等研究院(Scuola Superiore Sant’Anna)で環境管理も学び、1998年に修士を得ている。同校が環境モニタリング機器の設計に生物学者を募っていると知って応募し、1999年から生体ロボティクスの研究者パオロ・ダリオ(Paolo Dario)氏のもとでセンサー、続いて空気・水・土を監視するロボットの開発に加わった。2004年に助教となり、同僚とタコに学ぶソフトロボットを手がけた。柔らかくても環境に強い力をかけられることを示す、ソフトロボティクスの考え方を打ち出すための題材だったという。
2007年にローマ・トル・ヴェルガータ大学の博士課程(マイクロシステム工学)に入り、2009年に IIT の Center for Micro-BioRobotics のチームリーダーとなった。2011年に博士号を取得して同センターの所長に就く。IIT の公式プロフィールによれば、センター長は2011年から2021年まで務め、著者・共著者として260本を超える論文がある。
Spectrum の取材で、同氏は原点をこう語っている。
“I’ve always been fascinated by living organisms, [and] by the extraordinary variety of solutions in nature, selected by the evolutionary process,”
(生き物と、進化の過程で選ばれてきた自然界の驚くほど多様な解決策に、ずっと魅了されてきました)
根、つる、種。「動かない」と思われていたものをロボットにする
植物をロボットの手本にするという提案に、当初は同僚からやや懐疑的な声があったと記事は書く。同氏の答えは、植物は「無限成長」と呼ばれる仕組みで絶えず動いている、というものだ。
“They really grow for their entire life,” … “They adapt their morphology, their behavior to the external environment; they repair, they sense, they communicate.”
(植物は本当に一生のあいだ伸び続けます。外の環境に合わせて形も振る舞いも変え、傷を直し、感じ取り、やりとりもします)
ただし同氏は、生き物を写し取るわけではないとも言う(“It’s not a copy of natural organisms,”)。生物学者と技術者という「2つの別々の脳」で、まず生き物が働く原理を調べ、それをロボットに移す。

根を手本にした研究は、EU の FP7 で2012年5月から2015年4月まで IIT が統括した「PLANTOID」プロジェクトに始まる。研究室のページによれば、根の先端には重力・温度・湿度・接触を感じるセンサーがあり、それぞれの根が自分の制御器を持って伸びる向きを決める。中央で全体を判断する装置は置いていない。
根が土を効率よく進めるのは、先端だけが伸び、太い根元は動かないからだ。上から全体を押し込むドリルと比べて、摩擦が小さく済む。これを機械で再現したのが、2017年に学術誌 Soft Robotics に載った論文だ。先端のヘッドが PLA(ポリ乳酸)のフィラメントを溶かして円形の層を積み、体を作りながら進む。片側に多く積めば曲がる。直径50mmのロボットは最大で毎分4mm伸び、最大37kPaの媒質の圧力に抗い(6kgを持ち上げる力に相当)、最小で半径100mmの曲がり方ができた。試験は空気中と人工の媒質で行っている。

次の手本はつる植物だった。2019年1月から2023年6月まで続いた EU の「GrowBot」を経て、2024年1月には Science Robotics につる型の成長ロボットの論文が出た。重力、光、日陰といった刺激に応じて伸びる向きを変え、支柱に巻き付いたり隙間を渡ったりする。巻き付くときは軽く速く、自分を支えて隙間を渡るときは硬く、と印刷条件も変える。
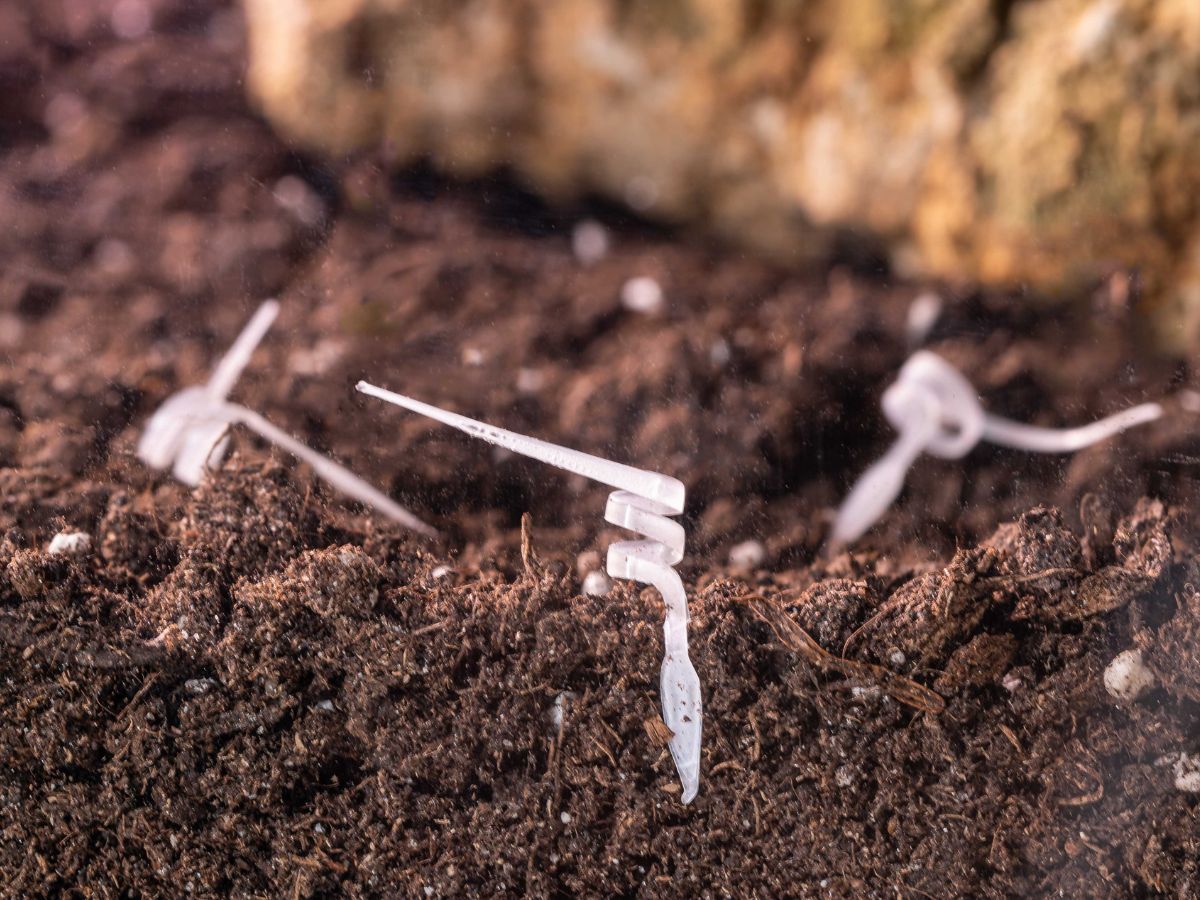
種を手本にしたのが、冒頭の写真の I-Seed だ。ゼラニウムの一種 Pelargonium appendiculatum の種は、湿度の変化で形を変えて土に潜り込む。IIT はこれを3Dプリントと電界紡糸で再現し、電池も外部の動力も持たない生分解性のロボットを作った。2023年のAdvanced Science の論文では、トルク約30µN·m、自重の約100倍を持ち上げる力を示している。
「持続可能なロボット」より広い、Sustainability Robotics という提案
新分野の骨組みは、2026年7月13日に Nature Machine Intelligence に載った Perspective 論文「A manifesto for Sustainability Robotics」にある。著者は、筆頭の Sukho Song 氏(韓国の大邱慶北科学技術院〈DGIST〉、Empa)、マッツォライ氏、責任著者の Mirko Kovač 氏(スイス連邦材料試験研究所〈Empa〉・スイス連邦工科大学ローザンヌ校〈EPFL〉)の3人だ。
要旨によれば、ロボティクスは気候変動から医療・教育まで持続可能性の課題に役立ちうるが、取り組みはばらばらで、技術を使える人の偏りなど意図しない結果を招くおそれがある。そこで3つの原則を掲げる。生態系や社会・経済への影響を抑える「最小限の侵襲(minimally invasive)」、恵まれない地域や過酷な環境にも届く「誰もが使える(universally accessible)」、人と自然の双方に利益をもたらす「共生的(symbiotic)」だ。そのうえで、材料・エネルギー・製造で環境負荷を減らす「持続可能なロボットの設計」と、ロボットで環境・社会・経済の課題に取り組む「持続可能性のためのロボット」の2つの側面を定義する。
論文の Fig. 1(EPFL の記事にも CC BY-SA 4.0 で同じ図が載っている)は、3原則を三角形の図にまとめ、その周りに具体的なロボットの種類を配置している。ヒューマノイドは「誰もが使える」の側に置かれ、生分解性ロボットや手術・埋め込み型ロボットは「最小限の侵襲」、救助ロボットや環境モニタリング基盤は「共生的」の側だ。
Spectrum の記事は、同氏が「私たちの技術のフットプリントを減らす必要がある」と語ったと伝える。
“We need to reduce the footprint of our technology,” … “It’s really about thinking in a different way to open new possibilities for robotics [and] for society.”
(技術のフットプリントを減らさなければなりません。ロボティクスと社会に新しい可能性を開くために、違うやり方で考えることなのです)
具体的には、ロボットの設計にライフサイクルの考え方を組み込み、役目を終えたら再利用・リサイクル、あるいは生分解できるようにしたいという。Spectrum によれば、同氏はその実現に必要な要素はすべてそろっていると自信を見せている。
一方で、この「新しい分野」は同氏ひとりの看板ではない。論文の貢献欄によれば、Sustainability Robotics の構想を最初に考えたのは Kovač 氏で、3原則と全体の枠組みは Kovač 氏と Song 氏がまとめ、初稿は Song 氏が書いた。マッツォライ氏は3原則の仕上げと、枠組みを広げる批判的な改訂を担っている。Empa の7月13日の発表は Kovač 氏、マッツォライ氏、Song 氏の順に著者を挙げ、EPFL の8月27日の記事は、Kovač 氏と共著者が宣言を出したと紹介している。Kovač 氏は Empa と EPFL にまたがる「Laboratory of Sustainability Robotics」を率いており、この名前は研究室の名前としてすでに使われている。EPFL は、この分野を「sustainable robotics(持続可能なロボティクス)」と混同しないよう断っている。ロボット自体を環境にやさしくするだけでなく、ロボットが持続可能性の課題を解く側に回ることまで含める、という意味だ。
実用までの距離:根は毎分4mm、種は野外での結果を待つ
試作機の数字を並べると、実用までの距離も見えてくる。2017年の根型ロボットの速さは最大毎分4mmで、1時間伸び続けても24cmほどだ。つる型ロボットは Science Robotics の論文で入り組んだ環境の中を伸びてみせたが、要旨によれば、光に向かうか重力に逆らうかといった優先する振る舞いは、環境と作業ごとに与える方式をとる。
I-Seed の EU プロジェクト(CORDIS)は IIT の統括で2021年1月から2024年12月まで行われ、EU の拠出は3,997,521.25ユーロ。種型ロボットにセンサーを載せ、表層土と空気の温度・湿度・CO2・水銀(Hg²⁺)を測る構想を掲げていた。ただし、実際に野外へ撒いて測った結果は、今回参照した公開資料からは確認できなかった。水銀の循環を調べることから研究者の道に入った同氏にとって、水銀を測る種は経歴がひと回りした題材でもある。
宣言の本文は有料で、ロボットの環境負荷を何で測るのか、既存のロボットをどう評価し直すのかといった具体的な指標までは、今回確認できた範囲では分からない。記事の締めくくりで同氏は、環境破壊の脅威を前に若い世代がこの分野で働きたがっていると話している。
“There are younger people who want to really work in this field because this is the future, their future,”
(本当にこの分野で働きたいという若い人たちがいます。これが未来、彼ら自身の未来だからです)
HuRoC 視点:3Dプリンターが「動く仕組み」になるとき
根型ロボットで目を引くのは、3Dプリンターが部品を作る道具ではなく、ロボットが進むための仕組みそのものになっている点だ。つる型ロボットは、置かれた環境に応じて印刷条件を変え、軽い体と硬い体を作り分ける。形をあらかじめ決めるのではなく、環境とのやりとりの中で形が決まっていく。2012年の PLANTOID から2024年のつる型ロボットまで、同じ研究室が10年以上かけて積み上げてきた筋道でもある。
宣言の図でヒューマノイドが「誰もが使える」の側に置かれていることも、HuRoC が追う現場と無関係ではない。量産に向かう人型ロボットが役目を終えたとき、どう分解し、何を再利用するのか。ライフサイクルを設計に組み込むという主張は、生分解する種型ロボットだけでなく、工場や家庭に入る金属とモーターの機体にも向けられている。その設計を具体的に詰めるのは、材料と加工を知る現場の仕事になる。
出典
- Barbara Mazzolai Wants to Build a New Field of Robotics(IEEE Spectrum, Edd Gent) — 2026-09-22
- A manifesto for Sustainability Robotics(Nature Machine Intelligence, S. Song, B. Mazzolai, M. Kovač, doi:10.1038/s42256-026-01260-6) — 2026-07-13
- Sustainability Robotics as a new field of research: The foundations of a new scientific discipline(Empa / スイス連邦政府) — 2026-07-13
- Reimagining robotics for sustainability(EPFL) — 2026-08-27
- Barbara Mazzolai(IIT 公式プロフィール)
- Plantoid(IIT Bioinspired Soft Robotics Lab)
- Climbing Plants(IIT Bioinspired Soft Robotics Lab)
- Toward Self-Growing Soft Robots Inspired by Plant Roots and Based on Additive Manufacturing Technologies(Soft Robotics, A. Sadeghi, A. Mondini, B. Mazzolai) — 2017
- A growing soft robot with climbing plant–inspired adaptive behaviors for navigation in unstructured environments(Science Robotics, E. Del Dottore, A. Mondini, N. Rowe, B. Mazzolai) — 2024-01
- 4D Printing of Humidity-Driven Seed Inspired Soft Robots(Advanced Science, L. Cecchini ほか) — 2023
- IIT: the first 3D-printed biodegradable seed robot, able to change shape in response to humidity(IIT OpenTalk) — 2023-04-19
- I-Seed(CORDIS, European Commission)
- GrowBot(CORDIS, European Commission)
- PLANTOID(CORDIS, European Commission)