NVIDIA独自のGPU転送をROS本体の標準へ。Isaac ROS 5.0はAIエージェント用の「スキル」を同梱
NVIDIAが2026年9月22日、ROS 2向けのGPU高速化パッケージ群「Isaac ROS 5.0」を公開した。AIコーディングエージェント用の「スキル」を同梱し、独自の転送層NITROSを、ROS 2 Lyrical標準のrosidl::Bufferの上に作り直した。主要パッケージはApache 2.0だが、共通基盤はNVIDIA GPUでの利用に限るライセンスで、公式対応はJetson Thor・Orinなどに限られる。
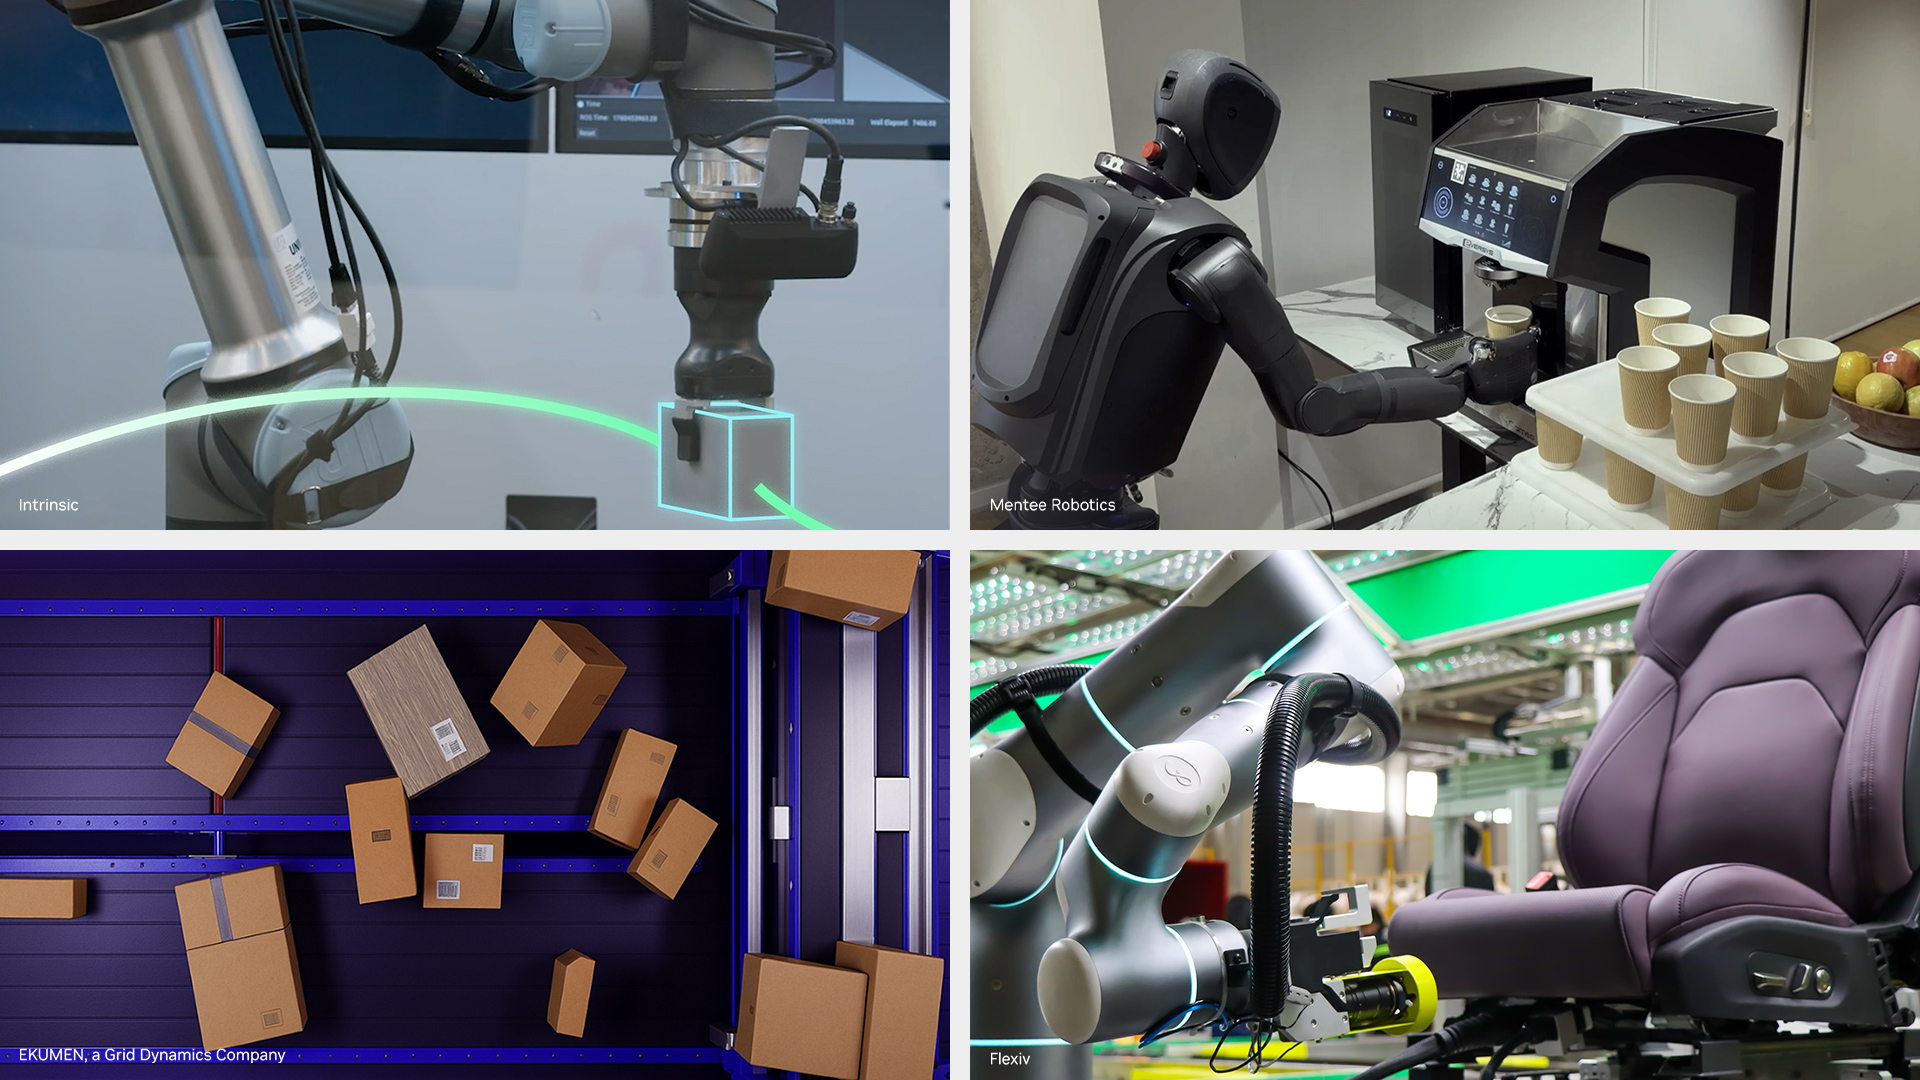
ロボット用ソフトウェアの共通基盤ROS(Robot Operating System)の国際会議ROSConが開かれたカナダ・トロントで、NVIDIAは2026年9月22日、GPU高速化パッケージ群の新版「Isaac ROS 5.0」を公開した。同社はこれを「人とAIエージェントが一緒にロボットを作る」ためのリリースと位置づけ、無償・オープンソースで提供する。同社によれば、ROSの利用者は130万人近くいる。
目立つのは「エージェント型」という看板だが、中身を読むとより大きいのは足回りの変更だ。NVIDIAが独自に作ってきたGPU向けのデータ転送の仕組みを、自らROS本体に提供した標準の仕組みの上に作り直した。
5.0で変わった点
公式リリースノートと発表ブログから、主な変更を拾うと次のようになる。
| 項目 | 内容 |
|---|---|
| 対応ROS/OS | ROS 2 Lyrical Luth/Ubuntu 24.04。NVIDIAがLyrical系のパッケージを配るaptリポジトリ「Isaac ROS Buildfarm」も用意 |
| GPU転送 | NITROSをROS標準の rosidl::Buffer とCUDAバックエンドで作り直し、従来のNITROSパッケージ群は削除 |
| エージェント向け | Agent Skills形式のスキルを同梱。エージェントが読みやすい形式のドキュメントも整備 |
| 物体の姿勢推定 | FoundationPoseの推論ライブラリをエージェント対応で提供。物体の位置と向きの追跡が最大5.5倍速いとする |
| ピック&プレース | 検出・深度推定・姿勢推定をつなぐ一連の流れを、Isaac ROSの外でも使える単体スキルとして切り出し |
| GPUの分け合い | 新パッケージ isaac_ros_gpu_partitioning。CUDAのMPSで、ROS 2のプロセスごとにGPUの演算器を一定割合ずつ割り当てる |
5.5倍という数字について、ブログは何と比べた速度かを書いていない。GPUの分割もメモリまでは分けず、処理の隔離はしないとリリースノートが明記している。
「エージェント型」の中身は、コーディング支援の手順書
ここでいうAIエージェントは、ロボット自身が判断して動くことではない。開発者が頼むAIコーディング支援ツールに、Isaac ROSの正しい使い方を参照させるという意味だ。
同梱されたのは、開発環境を有効にする isaac-ros-activate と、NITROSを使って書かれたノードを新しい仕組みへ移行する migrate-node-to-rosidl-buffer(早期アクセス版)。ほかのIsaac向けスキルは、NVIDIAが公式に検証したスキルを集めた nvidia/skills(Apache 2.0とCC BY 4.0)の「Physical AI」分類に置かれる。ドキュメントには、CursorからMCP(Model Context Protocol)経由でロボットの群管理ソフトMission Controlを操作するチュートリアルも並ぶ。
ブログはさらに、ステレオカメラの深度推定モデルFoundationStereoを手元のカメラと環境に合わせて微調整するスキルを挙げる。ただ、エージェントに任せてどれだけ時間が縮み、どれだけ失敗したかという評価は発表に出てこない。
NITROSからROS標準へ。囲い込みを緩める代わりに移行の手間
技術的に大きいのはGPU転送の入れ替えだ。これまでIsaac ROSは、カメラ画像や点群をGPUのメモリに置いたままノード間で受け渡すために、NITROSという独自の層を使ってきた。速い代わりに、効果が出るのはNITROSに対応したノードの間に限られ、NVIDIAのGPUを前提にした仕組みだった。
5.0では、この層を、NVIDIAがOpen Source Robotics Allianceと組んでROS 2 Lyricalに提供した rosidl::Buffer の上に作り直した。Lyricalでは、メッセージ中の uint8[] の配列がCPU以外のメモリ、たとえばGPU上のデータを指せるようになり、ハードウェアごとに「バックエンド」を差し込む形をとる。CUDAはその一例にすぎず、他社も自社の加速器向けバックエンドを書ける。OSRAの記事は、コミュニティを巻き込んで各社で使える設計に仕上げたNVIDIAの進め方を、他社にも望む手本だとする、ROSのプロジェクトリーダーMichael J. Carroll氏の評価を載せている。
その代償は移行作業だ。リリースノートは isaac_ros_nitros など一連のNITROSパッケージを削除したと書き、NITROSのAPIや型を直接呼ぶコードは「ソースレベルの移行が必要」とする。isaac_ros_visual_slam は isaac_ros_cuvslam に名前が変わり、遠隔操作パッケージは手先の姿勢の型が変わった。既知の制約として、RealSenseカメラはDockerでの利用時しか対応しない、画像の前処理が4.6より遅くなる場合がある、ロボットメーカー側のパッケージがLyrical対応を済ませていないためcuMotionとMoveItの例が起動しないことがある、といった項目が並ぶ。
動くのはNVIDIAのハードウェアの上
「無償でオープンソース」という表現には条件が付く。動作要件で公式にテストされているのは次の組み合わせだけだ。
| 区分 | ハードウェア | ソフトウェア |
|---|---|---|
| Jetson | Jetson Thor(T5000・T4000)、Jetson Orin | JetPack 7.2、NVMe SSD 128GB以上 |
| x86_64 | Ampere世代以降・メモリ8GB以上のNVIDIA GPU | Ubuntu 24.04、CUDA 13.2以上、ドライバー595以上 |
| DGX | DGX Spark | DGX OS 7.2.3 |
リリースノートを遡ると、2025年10月の4.0でJetPack 7とJetson Thorに対応したあと、Jetson Orinへの対応が加わったのは2026年8月の4.6(JetPack 7.2)だった。発表ブログは入門機のJetson Orin Nanoから上位のJetson Thorまで同じ土台で扱えると強調する。JetPack 6とROS 2 Humbleの旧環境に残る現場にとっては、Humbleのサポートが2027年5月に切れることも移行の判断材料になる。
ライセンスも一枚岩ではない。isaac_ros_pose_estimation やFoundationPoseの推論ライブラリなどはApache 2.0だが、共通基盤の isaac_ros_common は「NVIDIA Isaac ROS Software License」で、「NVIDIA GPUを搭載したシステムで使うアプリケーションの開発に限る」と定める。FoundationPoseの学習済み重みはNVIDIA Open Model Licenseだ。製品に組み込んで売る場合は、リポジトリごとに条件を確かめる必要がある。
工場の治具を減らす、という共通の狙い
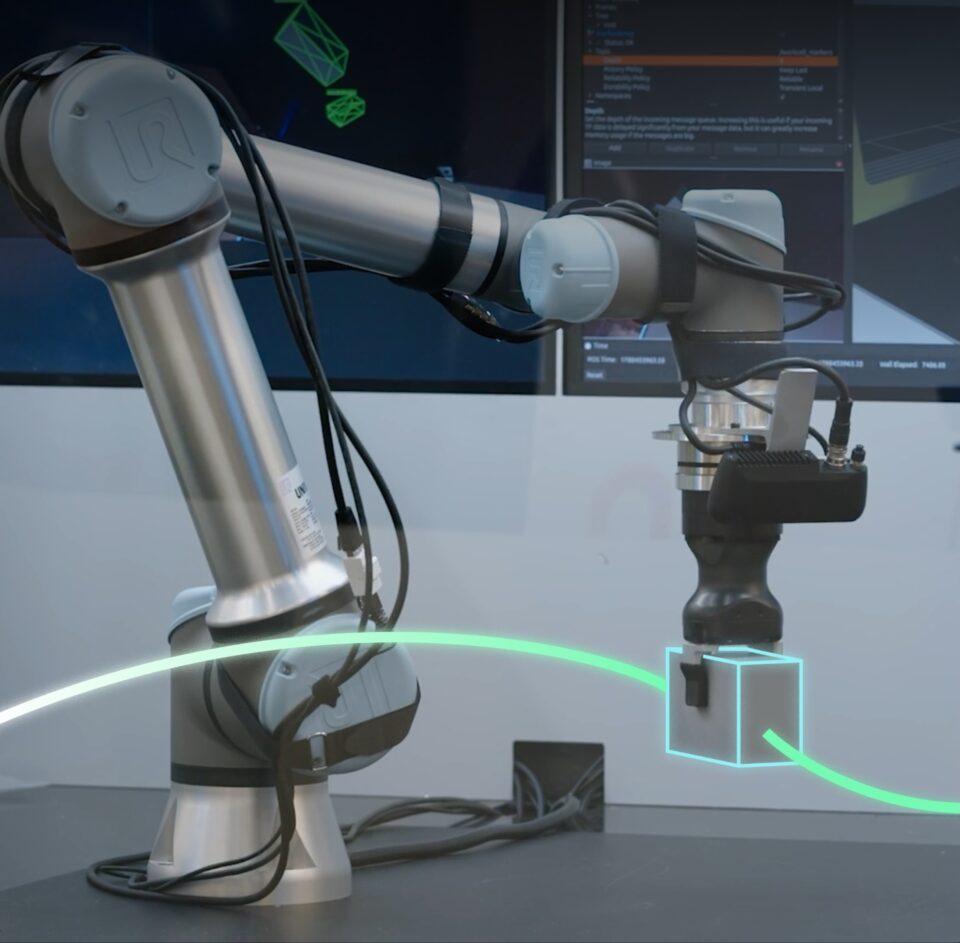
発表には十数社の事例が並ぶ。製造現場に近いものを拾うと、協働ロボットのUniversal Robotsは、Isaac ROSを自社のAI Accelerator SDKに組み込んだ。Jetsonで動かし、正確な位置に置かれていない部品にもロボットが合わせられるようにして、高価な治具への依存を減らすという。Intrinsicは、CNC工作機械への部品の出し入れを行う参照アプリを、同社のオープンソースの実行基盤 Intrinsic Core の一部としてApache 2.0で公開した。FoundationPoseで部品を見つけて扱い、固定治具と専用のシステム統合を減らせるとしている。
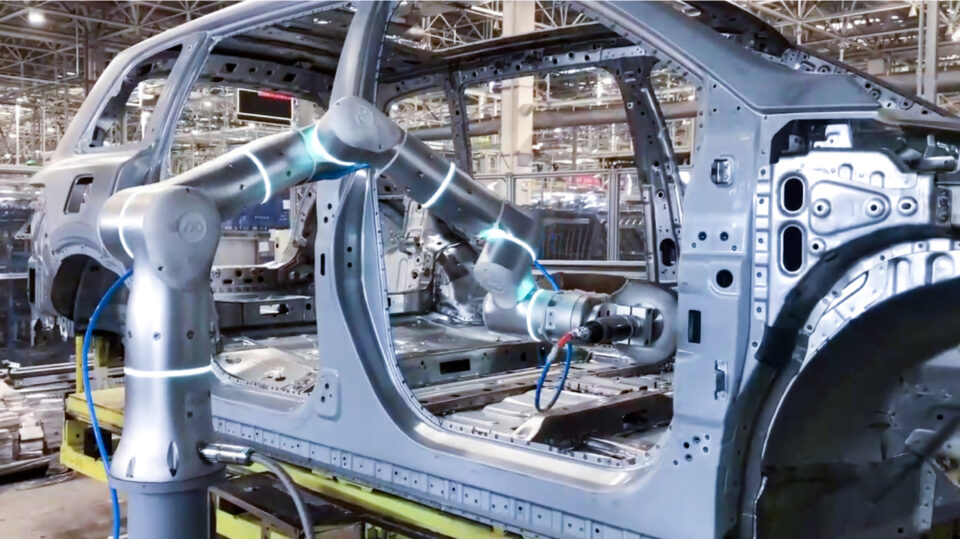
ほかにFlexivの「Rizon 4」、Seeed Studioの「reBot Arm」、ROBOTISの「AI Worker」、Mentee RoboticsのヒューマノイドMenteeBotなどが統合を表明した。
NVIDIAのロボティクス戦略の中で見ると、Isaac ROSは機体に載る側の足回りにあたる。学習側ではロボット学習ライブラリLeRobotを抱えるHugging Faceの買収を9月に発表したばかりで、日本では日立製作所がNVIDIAと現場の協調制御を検証し、介護助手を作るEnacticがGR00Tの介護領域での検証を始めている。データ、モデル、実行環境のそれぞれに、無償で入れる入口が用意された形だ。
HuRoC視点
CNC工作機械にワークを入れ、加工が終われば取り出して次を入れる。大田区の町工場でもよく見る作業だ。ここにロボットを入れるとき、NVIDIAのブログ自身が減らす対象に挙げているのが、ワークを毎回同じ位置に置くための高価な治具と、それを前提に動作を作り込む専用のシステム統合である。カメラで部品の姿勢を読み、置き方のばらつきをソフトで吸収する構成がApache 2.0の参照アプリとして出てきたことは、治具を一品ずつ削り出してきた現場にとって意味が大きい。
一方で、土台はNVIDIAのGPUの上に限られ、ROSのディストリビューションの入れ替えも追ってくる。2021年には早期アクセス版だったIsaac ROSは、5年でROS本体の標準に手を入れる側に回った。町工場がJetsonとROS 2 Lyricalを初めて組み上げてつまずいたとき、AIエージェントに渡されたスキルがどこまで手を貸すのか。試せるのはこれからだ。
出典
- NVIDIA Isaac ROS 5.0 Advances Agentic, Open Source Robotics Development(NVIDIA 公式ブログ) — 2026-09-22
- Isaac ROS Release Notes(NVIDIA Isaac ROS 公式ドキュメント) — 5.0.0: 2026-09-21
- Isaac ROS Getting Started / System Requirements(NVIDIA Isaac ROS 公式ドキュメント)
- Mission Control MCP in Cursor(NVIDIA Isaac ROS 公式ドキュメント)
- NVIDIA-ISAAC-ROS/isaac_ros_common(GitHub, NVIDIA Isaac ROS Software License) — v5.0-0: 2026-09-22
- NVIDIA-ISAAC-ROS/isaac_ros_pose_estimation(GitHub, Apache-2.0)
- nvidia-isaac/foundation-pose-inference-library(GitHub, Apache-2.0)
- nvidia/foundationpose(Hugging Face, NVIDIA Open Model License)
- NVIDIA/skills(GitHub)
- ROS Lyrical Luth gains vendor-neutral accelerated memory transport from NVIDIA(Open Source Robotics Alliance) — 2026-09-20
- Lyrical Luth Release Notes(ROS 2 Documentation)
- ROS 2 Distributions(ROS 2 Documentation)
- intrinsic-ai/intrinsic-omts(GitHub, Apache-2.0)
- intrinsic-ai/intrinsic-core(GitHub, Apache-2.0)