通行ルールも進入禁止も言葉で登録する。PFNとPFR、GENIACで屋内移動ロボット向け基盤モデル
PFNとPFRが、屋内移動ロボット向け環境理解基盤モデル「PLaMo-SemGround」の共同開発を始める。NEDOのGENIACロボット基盤モデル公募で申請29件から採択された13件の1つ。50現場以上のデータで2B級以下のモデルを作り、2028年度にPFR製品へ先行実装する計画だ。
屋内を走る搬送ロボットは、地図を作っただけでは働けない。この通路は一方通行、この線から先は立ち入り禁止、ここには段差がある、今日はこの場所に荷物を仮置きしている。現場ごとのそうした約束事を、誰がロボットに教えるのか。
Preferred Networks(PFN)とPreferred Robotics(PFR)は2026年9月9日、この「教える作業」を担う基盤モデル「PLaMo-SemGround(プラモ・セムグラウンド)」の共同開発を始めると発表した。経済産業省とNEDOによるGENIACの、ロボット基盤モデル公募での採択を受けた事業である。
ロボットを動かすモデルではなく、環境の意味を読み取るモデル
発表によると、PLaMo-SemGroundは自然言語の指示、カメラのRGB画像、深度情報を入力として受け取る。そこから領域・物体・走行制約を2次元と3次元で特定し、意味情報付き地図(semantic map)や経路計画器(planner)へ渡す。つまりモーターを直接動かすのではなく、既存の自律走行の仕組みに「どこが通れて、どこが通れないか」を供給する役割だ。
名前の由来は、PFNがフルスクラッチで開発する言語モデル「PLaMo」と、言葉の意味を画像や3次元空間上の物体・位置に対応付ける「grounding」だとされる。規模は2B(20億)パラメータ級以下。クラウドを通さず、ロボット本体の計算機や現場のローカルPCで動かすことを見据えている。
下地になるのは、PFNが2026年4月3日に公開した視覚言語モデル「PLaMo-VL」だ。このときPFNは8Bモデルに加えて2Bの「PLaMo 2.1-2B-VL」のウェイトも公開し、画像にもとづく質問応答(VQA)と、判断の根拠が画像のどこにあるかを示すVisual Groundingを強化したと説明している。
集めるのは50現場・80万フレーム、既存データは400現場
データ収集はPFRが担う。自社の搬送・清掃ロボットと専用のデータ取得台車を使い、許可を得た工場や商業施設など50現場以上から、RGB画像・深度情報・走行ログ・現場ルールを80万フレーム以上集める。PFNはこれを公開データ・合成データと合わせ、2,000万サンプル以上の学習・評価用データ基盤にする。これとは別に、PFRが400現場以上で収集済みの既存データも独自ベンチマークの構築に使う。
PFRは2021年11月にPFNの子会社として設立された。アマノと共同開発した床洗浄ロボット「HAPiiBOT」(2022年10月発売)、家庭用の自律搬送ロボット「カチャカ」(2023年5月)、法人向けの「カチャカプロ」(2024年2月)を出してきた。カチャカプロは本体100万円以下で、RGBカメラ2基とLiDAR、3Dセンサ(ToF)を積む。
PFRは、専用のスマートフォンアプリを使えば「現場の担当者自身がマップ作成やルート設定・変更を行うことができ」ると説明している。富士経済の「2026年版 国内自律走行ロボット市場分析」でAMR国内台数シェア1位になったとも発表した。アプリで設定できる製品を売ってきた会社が、それでも専門技術者の調整が要る場面は残ると課題に挙げている。今回のモデルが狙うのはその残りの部分だと読める。
評価はEmbodiedScanと独自ベンチマーク、目標は「設定作業の90%委譲」
評価には2本立てのベンチマークを使う。1本は公開ベンチマーク「EmbodiedScan」を今回の評価タスク向けに変換したものだ。EmbodiedScanは2023年12月に論文が公開された3次元シーン理解のデータセットで、5,000件超のスキャン、100万件の一人称RGB-D画像と言語プロンプト、760超のカテゴリにわたる16万個の3次元ボックスを含む。もう1本は、PFRの既存データと新規データで作る独自ベンチマークである。
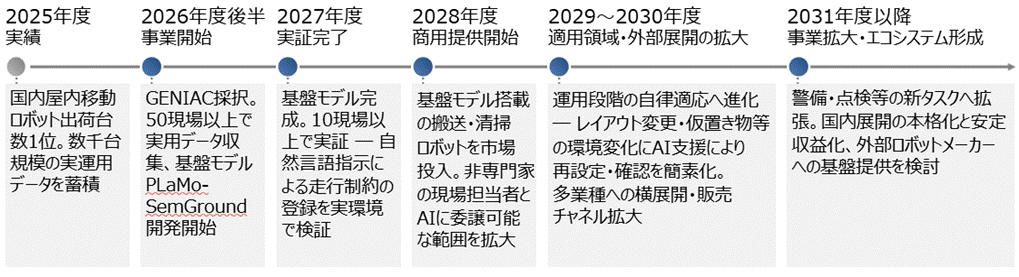
実証では、開発したモデルをPFRの搬送・清掃ロボットに載せ、5業種・10現場以上で空間認識性能を測る。同時に、屋内移動ロボットの初期設定・運用タスクの90%以上を「AIと現場担当者に委譲する」という目標の達成度も評価する。ただ、何を分母にして90%と数えるのか、どの業種・現場で試すのかは発表に書かれていない。ロードマップの2027年度の欄には「自然言語指示による走行制約の登録を実環境で検証」とある。
GENIACのロボット基盤モデル公募、29件から13件
NEDOは同じ9月9日に実施体制の決定を公表した。申請29件のうち採択は13件で、公募全体の構成と他の採択事業者は別記事にまとめた。実施予定先一覧ではヒューマノイドや双腕ロボット向けのVLA(視覚・言語・行動)モデルが多く、PFNとPFRのテーマは移動ロボットの環境理解に絞っている。
この絞り方は公募の線引きとも関係する。公募要領の対象は「当該ハードウェアを直接制御する」ロボット基盤モデルで、行動生成に必要な環境認識・指示理解を行うVLMもこれに含まれる。一方で「ハードウェアの制御を伴わない」VLMは対象外と明記されている。PLaMo-SemGroundがplannerへの接続を前提に設計されているのは、この線引きに沿う形だ。本件の補助額と事業期間は、NEDOの資料にもPFNの発表にも載っていない。
PFNはGENIACの第1期から第3期まで採択されてきた。前回の第3期(2025年8月〜2026年2月)で開発したのがPLaMo-VLで、同期のGENIACモデル賞も受けている。
2028年度にPFR製品へ、その後はライセンスとSDKで外販
発表によると、成果は2028年度(2028年4月〜2029年3月)中にPFR製品へ先行実装される。その後、PFNがモデルライセンス、SDK、評価基盤として国内のロボットメーカー、システムインテグレーター、施設管理事業者へ段階的に販売する計画だ。将来はAMRやAGVに加え、脚型ロボットやヒューマノイドへの適用も視野に入れる。
どのPFR製品に最初に載るのか、価格体系はどうなるのか、PLaMo-VLのようにウェイトを公開するのか。発表に書かれているのはここまでだ。公募要領は論文やTech Blogでの成果公開を審査項目に挙げている。
設定作業の「90%」がAIに渡ったとき、残りの10%を担う現場担当者の仕事は、いまのアプリ操作と比べてどう変わるのか。答えが出るのは、2027年度の実証の結果が出てからになる。
出典
- PFNとPFR、屋内移動ロボット向け環境高度理解基盤モデル PLaMo-SemGround を共同開発開始(Preferred Networks) — 2026-09-09
- 「ポスト5G情報通信システム基盤強化研究開発事業/ロボット基盤モデルの研究開発(GENIAC)(補助)」(多用途ロボット等を含む)の実施体制の決定について(NEDO) — 2026-09-09
- 資料1:実施予定先一覧(NEDO) — 2026-09-09
- 「ポスト5G情報通信システム基盤強化研究開発事業/ロボット基盤モデルの研究開発(GENIAC)(補助)」(多用途ロボット等を含む)の公募について(NEDO) — 2026-05-18
- 公募要領 ロボット基盤モデルの研究開発(GENIAC)(補助)(NEDO) — 2026-05-18
- 自律稼働デバイス向けの視覚言語モデル PLaMo-VLを公開(Preferred Networks) — 2026-04-03
- カチャカプロのPreferred Robotics、AMR国内台数シェア1位を獲得(Preferred Robotics) — 2026-04-02
- プリファードロボティクス、100Kg可搬の新型自律搬送ロボットと複数台制御システム「カチャカフリートマネージャー」を発表(Preferred Robotics) — 2025-04-08
- 「カチャカ(Kachaka)」法人向け公式サイト(Preferred Robotics)
- EmbodiedScan: A Holistic Multi-Modal 3D Perception Suite Towards Embodied AI(arXiv:2312.16170) — 2023-12-26