240億円のロボット基盤モデル公募に13件。ugoは自社工場の組立作業で30万エピソードを集める
経済産業省とNEDOのGENIACで、多用途ロボット向けロボット基盤モデル公募の実施体制が2026年9月9日に決まった。29件の応募から13件、予算規模は合計240億円程度。採択先のugoは、双腕セミヒューマノイドで製造組立を自律化する触覚付きのVTLAモデルを自社工場で開発する。
応募は29件、選ばれたのは13件。NEDOは2026年9月9日、経済産業省と進める「ロボット基盤モデルの研究開発(GENIAC)」のうち、ヒューマノイドや双腕ロボットなど多用途ロボットを対象とした公募の実施予定先を決めた。予算規模は採択事業者の合計で240億円程度。同じ日、採択先のugo(東京都千代田区)が、双腕セミヒューマノイド向け「VTLA」モデルの開発計画を公表した。
工場、倉庫、建設現場、住宅まで、13件の現場は分かれた
実施予定先一覧は次のとおり(五十音順)。
| 実施予定先 | 対象とする作業・機体 |
|---|---|
| アトム | 5本指ハンドの国産双腕二足ヒューマノイド(製造・物流) |
| SB Intuitions | 量産ライン向け双腕ロボットの失敗予見型VLA |
| XNOVA | 電動工具を扱う双腕ロボット(建設・製造) |
| KDDI | 小売物流のモバイルマニピュレーター・ヒューマノイド |
| Telexistence | 国産ヒューマノイドの領域特化モデル |
| Highlanders | 自動車製造の位置合わせ |
| 日立建機 | 油圧ショベル等の岩石除去・掘削積込 |
| FastLabel | プラント巡視点検の4足歩行ロボット |
| Preferred Networks / Preferred Robotics | 屋内移動ロボットの環境理解 |
| MW | 日本の住宅環境向けロボット |
| Muso Action | 物流倉庫のピッキング・ソーター投入 |
| メルカリ | 出品・検品作業 |
| ugo | 双腕セミヒューマノイドの製造組立 |
事業概要を読むと、体制には現場側の企業も入っている。SB Intuitionsは沖電気工業と日本精工(NSK)の量産ラインで実証する。NSKは8月にアトムとヒューマノイドのMOUを結んだ企業でもある。FastLabelは九州電力、日立建機は奈良先端科学技術大学院大学との共同研究だ。
自動運転車・ドローン・自動運航船向けは別枠で、5月14日にTuringとロボトラックの2件が決まっている。
補助率は大企業1/2、期間は原則1年
公募要領によれば、補助率は大企業が1/2、中小企業等が2/3で、1件あたりの上限はない。事業は2026年10月以降に始まる。期間は原則1年だが、次のどちらかの要件を満たし、外部有識者に認められれば最長3年まで延ばせる。
- 専用GPUクラスタを自前で構築する: クラウドより費用対効果が高いことを定量的に示す。構築・運用ノウハウは公開する
- 多用途ロボットを新規開発し、国内にデータ収集拠点を新設する: 拠点は事業終了後も3年間運用し、他のモデル開発事業者から求めがあれば公平に提供する
複数年の場合、1年目の補助費は原則100億円以下で、1年を目途にステージゲート審査がある。導入予定の環境での実証は必須で、導入を決める立場のOEMやユーザー企業と組むことが求められた。アトムの概要は2029年9月までの目標を掲げるが、どの案件に3年が認められたのか、各社にいくら交付されるのかは決定ページに書かれていない。
審査は2段階。セキュリティは点数ではなく○×
一次審査は経済産業省、二次審査はNEDOが行い、NEDOの契約・交付審査委員会が決定する。7月27日の採択審査委員会は、委員長の田中良夫氏(産業技術総合研究所)のほか、荒井謙氏(エヌビディア)、尾形哲也氏(AIRoA理事長・早稲田大学)、瀬川友史氏(PwCコンサルティング)、原田研介氏(大阪大学)の5人だった。
公募説明会資料の審査表では、ロボット基盤モデルが主な開発対象か(ハードウェアを制御しないVLM等は対象外)、知財とセキュリティ、複数年の要件の3項目をまず○×で判定する。そのうえで新規性、ベンチマークなどの定量目標、計算資源・データ量・ロボット台数の算出根拠、体制、成果の公開度、社会実装とCO2削減を点数で評価する。
海外製ロボットは使える。データを外に出さないことが条件になる
海外企業から調達したロボットでデータを集める場合は、閉域網、ファイアウォール、ロボット本体の無線・有線通信の制御など、流出防止策を提案書に具体的に書く必要がある。説明会資料には対策の一例として、「ロボットにバックドアが仕込まれている可能性が否定できない」ことを前提に、「DNS / ドメインホワイトリストで中国系クラウド遮断」「修理は自前で行い、それができなければ廃棄する」といった手順が並ぶ。
海外製を使うこと自体は禁止されていない。KDDIの概要には米国製の2足歩行ヒューマノイドと韓国製のモバイルマニピュレーターが載っている。一方でTelexistenceは「機体・データ・モデルを本邦側に一元保持」することを掲げる。
集めたデータの行き先も決まっている。成果は経産省・NEDOのデータプラットフォーム事業とマルチモーダル基盤モデル開発事業に還元することが条件で、説明会資料はRosbagやUMIで集めた実環境データを汎用VLAの学習用にAIRoAへ提供するイメージを示す。AIRoAの国産ロボット基盤モデルは、2027年6月頃を目途にベータ版をオープンソースで公開する計画だ。
ugoは、自社のロボット製造ラインをデータ収集の現場にする
ugoのテーマは「双腕セミヒューマノイドによるコンタクトリッチな製造組立作業の自律化に向けたVTLAモデルの開発」。VTLAはVisionにTactile(触覚)を加えたVision-Tactile-Language-Actionの略で、力加減が要る組立作業を狙う。
計画は4段階だ。触覚データも取れる収集キットを作り、自社のロボット製造ラインを中心に約30万エピソードを集め、VTLAモデルを構築し、自社の双腕セミヒューマノイドに載せて自社工場で実証する。NEDOの事業概要では、目標を「自律組立タスク成功率70%以上」としている。
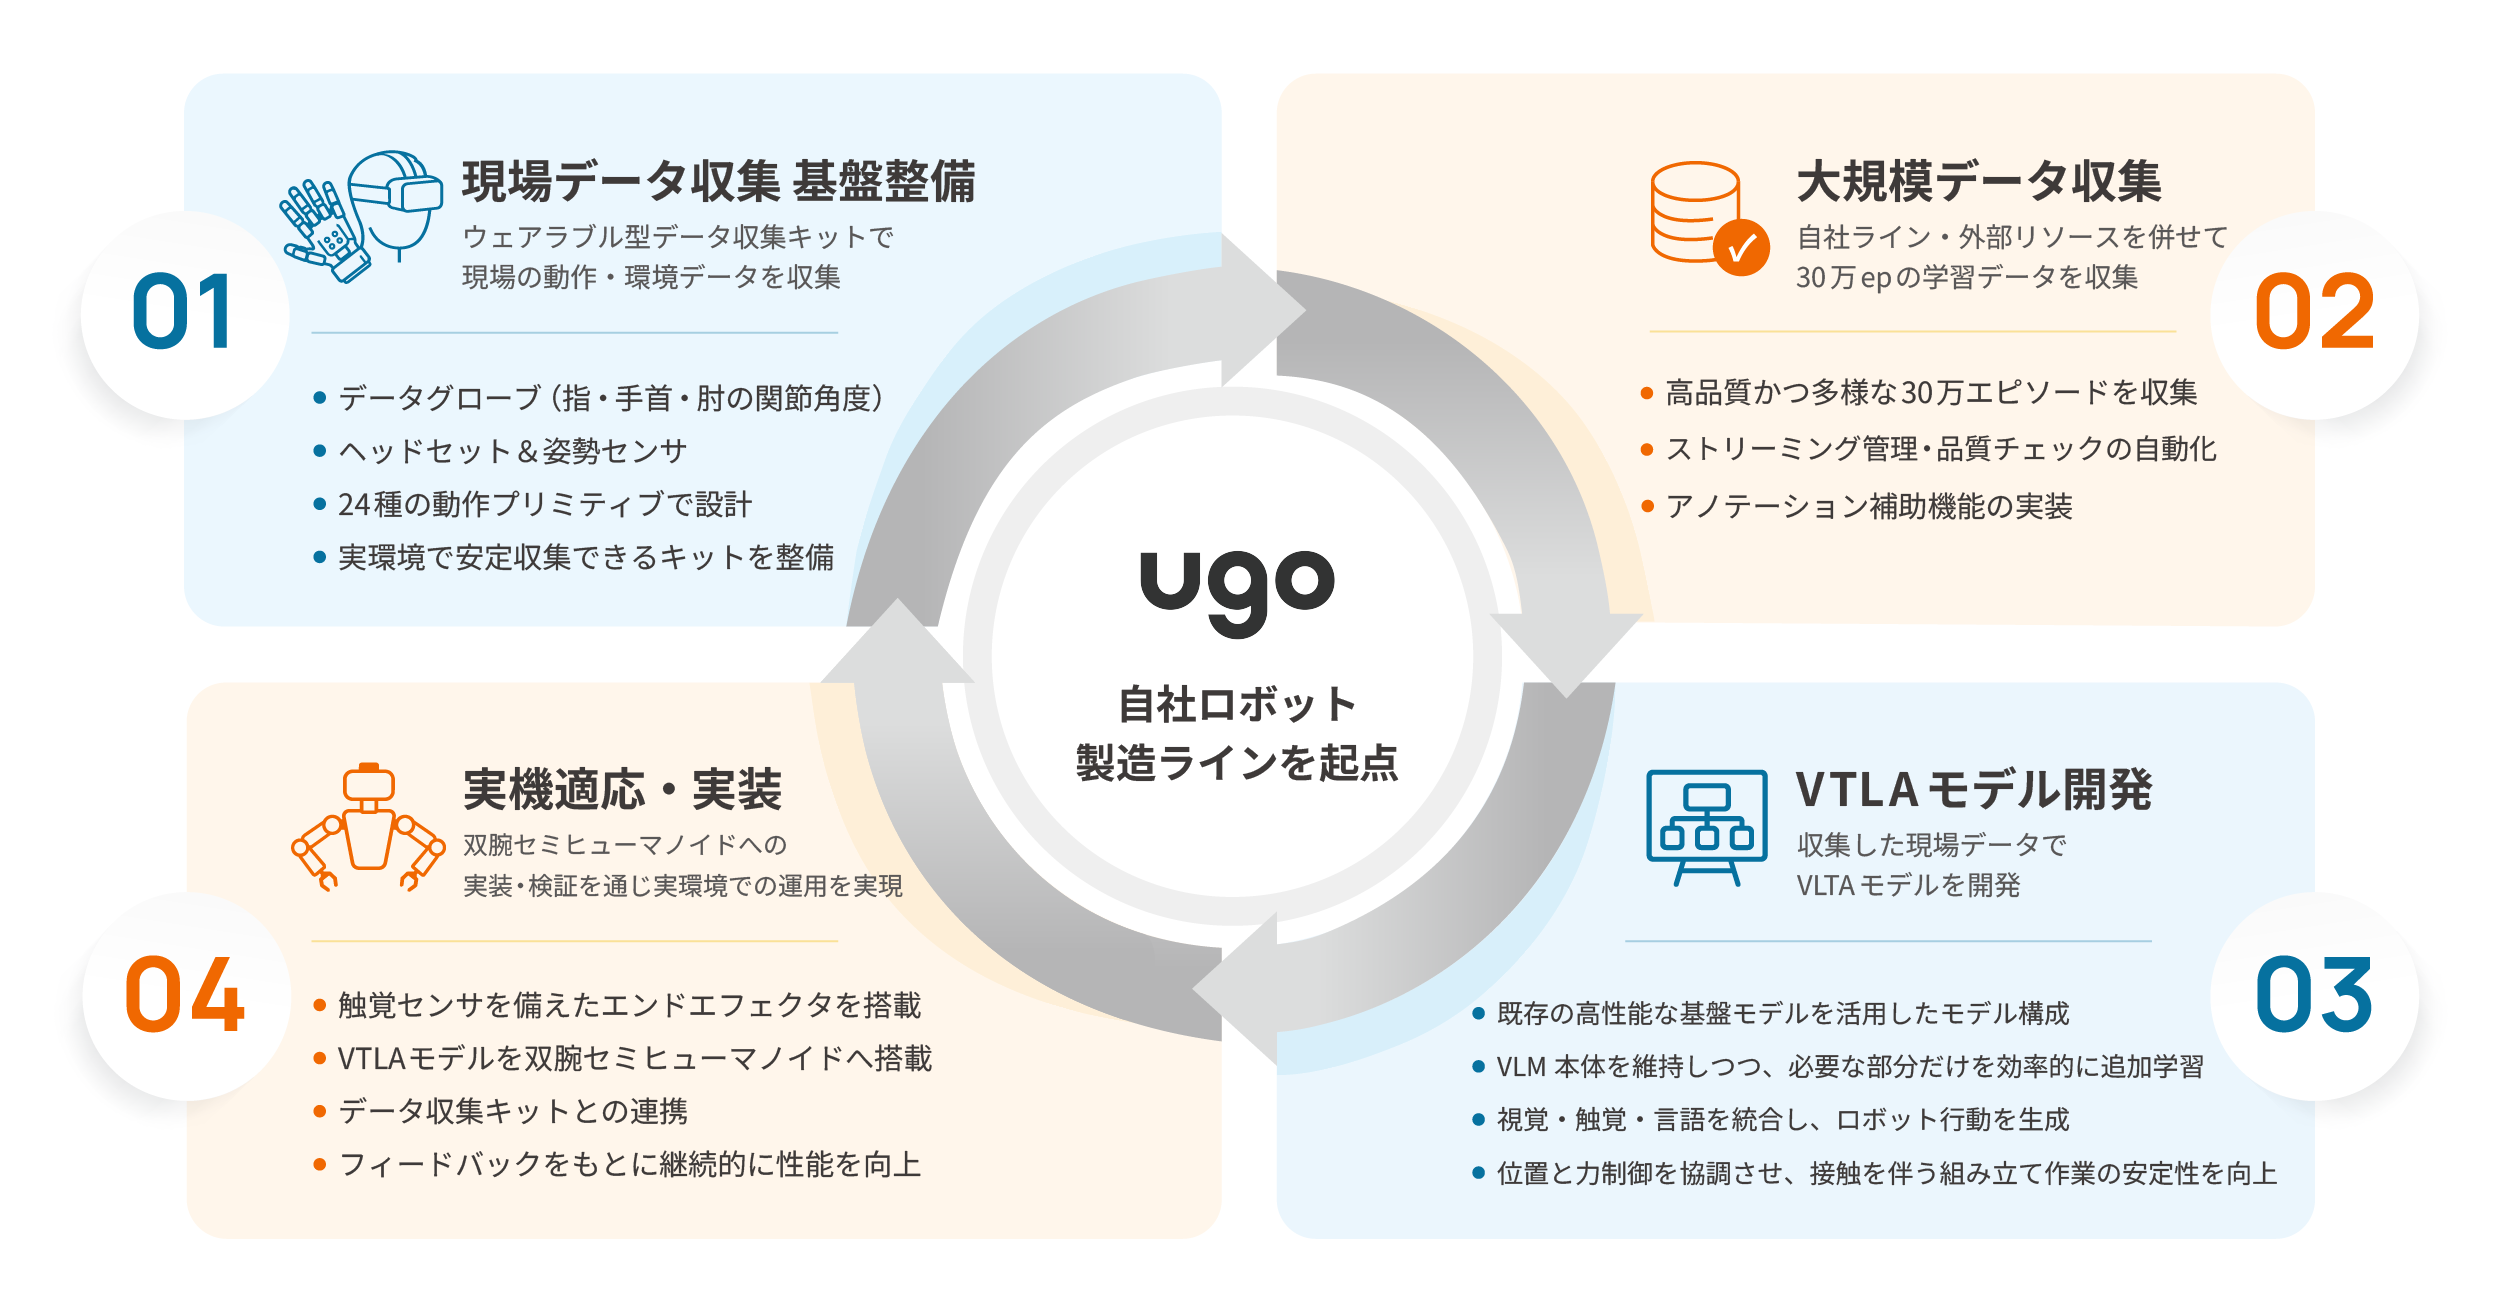
図によれば、収集キットは指・手首・肘の関節角度を測るデータグローブとヘッドセット・姿勢センサで構成し、24種類の動作プリミティブで設計する。モデルは既存の基盤モデルを使い、「VLM本体を維持しつつ、必要な部分だけを効率的に追加学習」する。代表取締役CEOの松井健氏は「これまで自社工場でロボットを開発・運用してきた立場だからこそ、実際の組立作業に必要な精度とデータの両方に向き合えると考えています」とコメントした。
公表内容には幅もある。リリース本文は収集を「自社製造ラインを中心に」と書くが、図には「自社ライン・外部リソースを併せて」とあり、外部リソースの中身は明かされていない。ugoは模倣学習キットで7自由度双腕の「ugo Pro R&D」を販売しているが、今回の機体の機種名は示されず、NEDOの概要は機体を「改造」するとだけ記す。補助額、1エピソードの長さ、成功率を測るタスクの定義も公表されていない。
事業化は自社工場の無人化(ダークファクトリー化)から始め、組立工程データの販売や収集キット・SaaSの提供を経て、OEMライセンスと北米・欧州展開に進むとしている。工場を学習の場にする動きは海外でも進む。ロボットを量産する工場が自らのデータで自社のロボットを学習させる形がどこまで通用するのか。最初の1年のステージゲートで、13件それぞれの数字が出てくる。
出典
- 「ポスト5G情報通信システム基盤強化研究開発事業/ロボット基盤モデルの研究開発(GENIAC)(補助)」(多用途ロボット等を含む)の実施体制の決定について(NEDO) — 2026-09-09
- 資料1:実施予定先一覧(NEDO) — 2026-09-09
- 資料2:採択審査委員会委員一覧(NEDO) — 2026-09-09
- 資料3:事業概要(NEDO) — 2026-09-09
- 「ポスト5G情報通信システム基盤強化研究開発事業/ロボット基盤モデルの研究開発(GENIAC)(補助)」(多用途ロボット等を含む)の公募について(NEDO) — 2026-05-18
- 公募要領(NEDO) — 2026-05-18
- 公募説明会資料(経済産業省・NEDO) — 2026-05-25
- 「ポスト5G情報通信システム基盤強化研究開発事業/ロボット基盤モデルの研究開発(GENIAC)(補助)」の実施体制の決定について(NEDO) — 2026-05-14
- ugo、双腕セミヒューマノイド向けVTLAモデル開発が経済産業省・NEDOが推進する国家プロジェクトGENIACに採択(ugo株式会社) — 2026-09-09
- AIロボット向け模倣学習キット:ugo Pro R&D(ugo株式会社)